Paulo Tchicaya

Mécatronique et systèmes embarqués

Étudiant ingénieur en mécatronique et en master d'électronique. Je fais marcher ensemble des cartes, des capteurs et des moteurs, du dessin jusqu'aux essais.

Je cherche un stage de fin d'études de 6 mois en systèmes embarqués. Début possible le 22 février 2027, dans quelques semaines.

LinkedIn GitHub
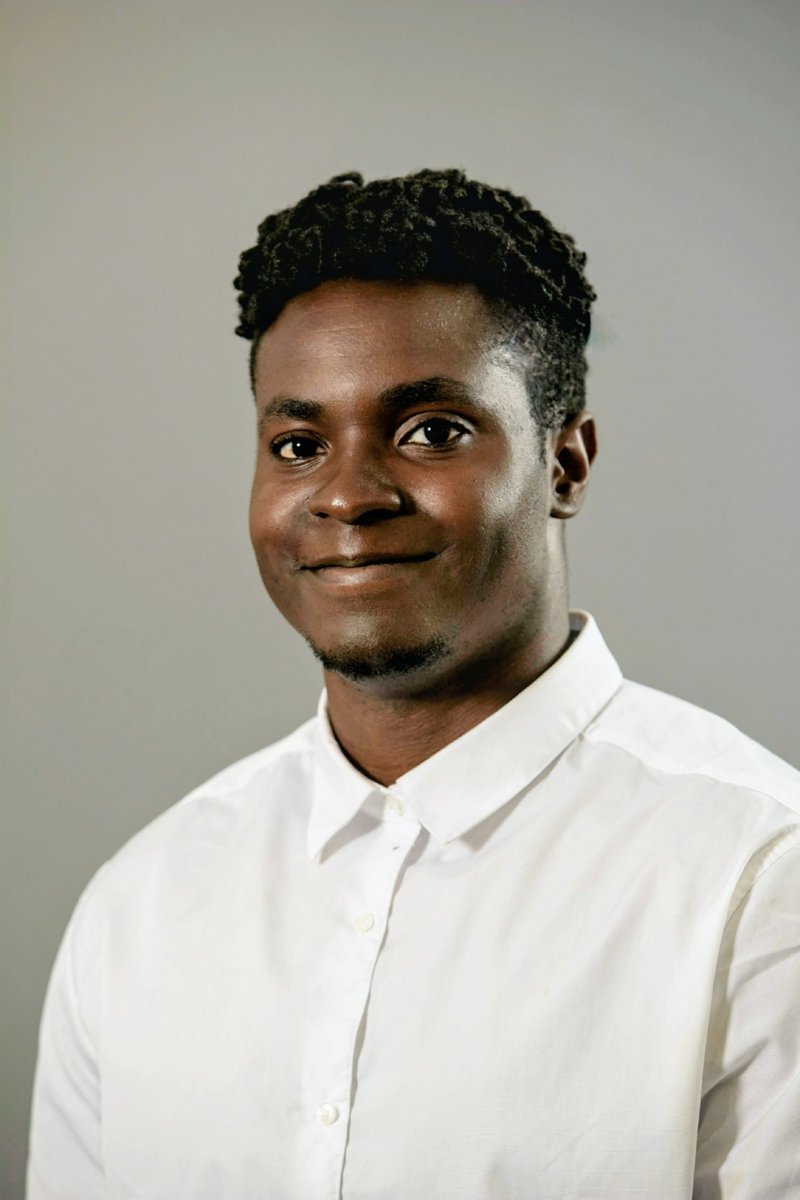
Photo de Paulo Tchicaya

Tapez aide pour voir les commandes, ou ouvrez les sections plus bas.

ParcoursFormation et expériences

Formation

  1. 2026 – 2027
    Master 2 I-MARSÉlectronique et systèmes embarqués, option recherche. Université Bretagne Sud.
  2. 2024 – 2027
    Cycle ingénieur mécatroniqueENSIBS, Lorient. En double diplôme avec I-MARS.
  3. 2022 – 2024
    Prépa intégrée et BUT GIMGénie industriel et maintenance. ENSIBS et IUT de Lorient.

Expériences

  1. Mai – août 2026
    Stage ingénieur R&D, Cinq Degrés Ouest, LorientConception et motorisation de deux prototypes de machines, étude d'automatisation d'une ligne de production.
  2. Août – sept. 2026
    Opérateur de production, Cinq Degrés OuestTravail en équipe de jour et de nuit, à la suite du stage.
  3. Févr. – mai 2024
    Technicien de maintenance, Lecapitaine, Saint-LôAnalyse de pannes et validation d'équipements industriels, rédaction de procédures.
Projets7 projets
Photo à venirPrototype Casse-Pince motorisé

Stage, Cinq Degrés Ouest, 2026

Deux machines pour casser les pinces de homard

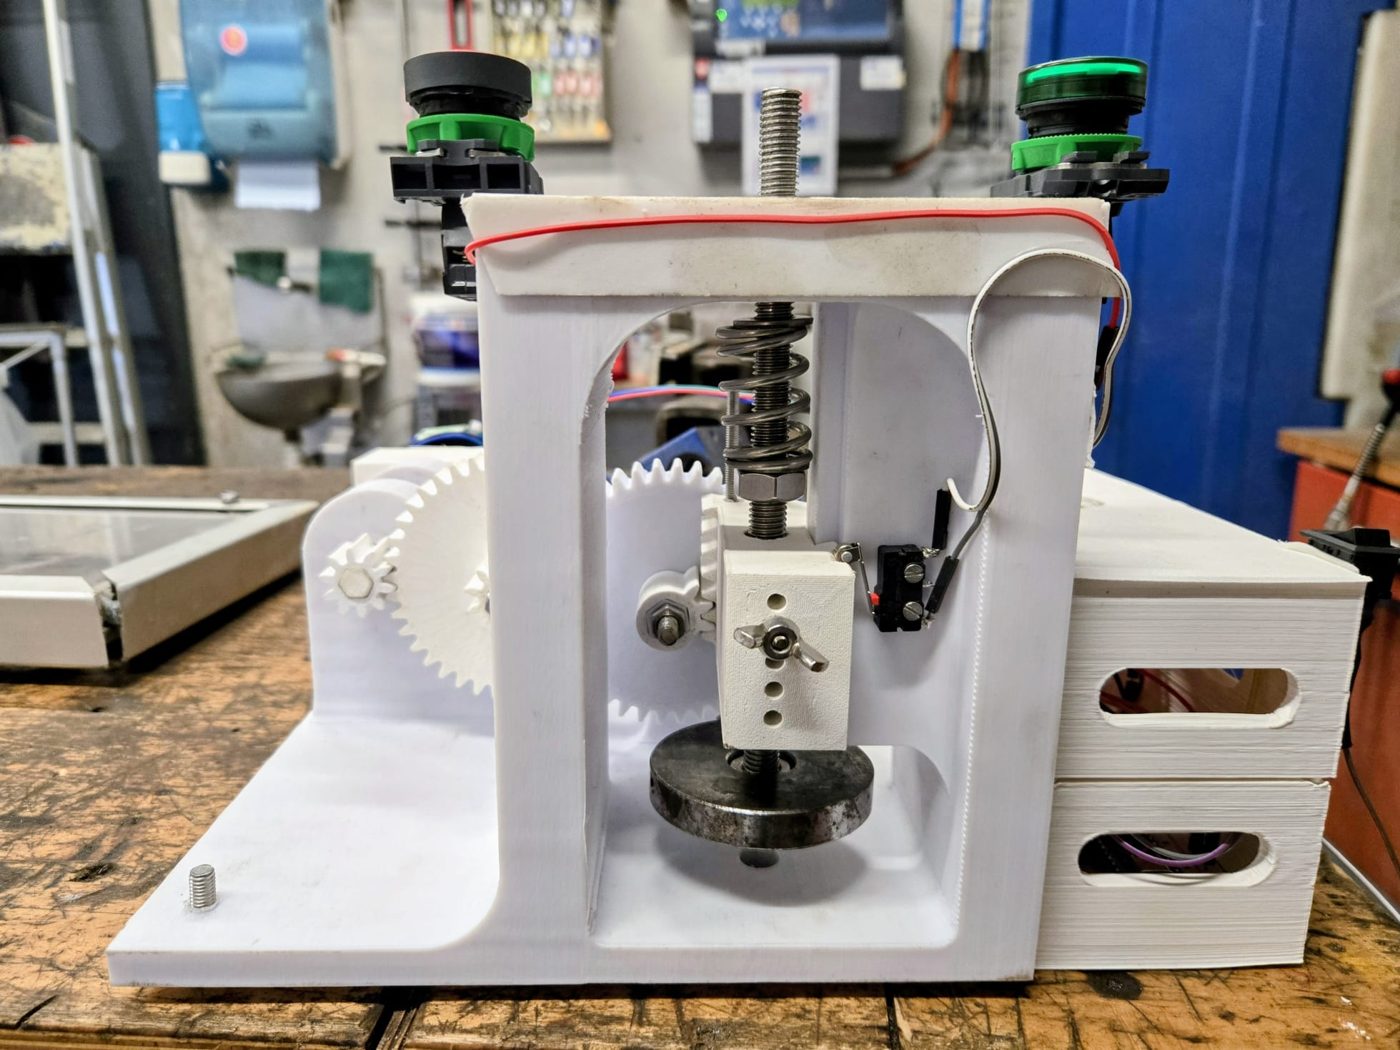
Il n'existait rien sur le marché pour décortiquer les pinces de homard. J'ai conçu deux prototypes : le Casse-Dactylus, avec un système à crémaillère, et le Casse-Pince, avec un ressort qui frappe la pince.

J'ai ensuite motorisé le Casse-Pince et écrit tout le programme de commande. Un capteur de distance détecte la pince, le moteur arme le ressort, et un fin de course sert de point de départ.
  • SolidWorks
  • Impression 3D
  • NEMA17
  • TMC2209
  • Arduino
  • VL53L1X
  • C++
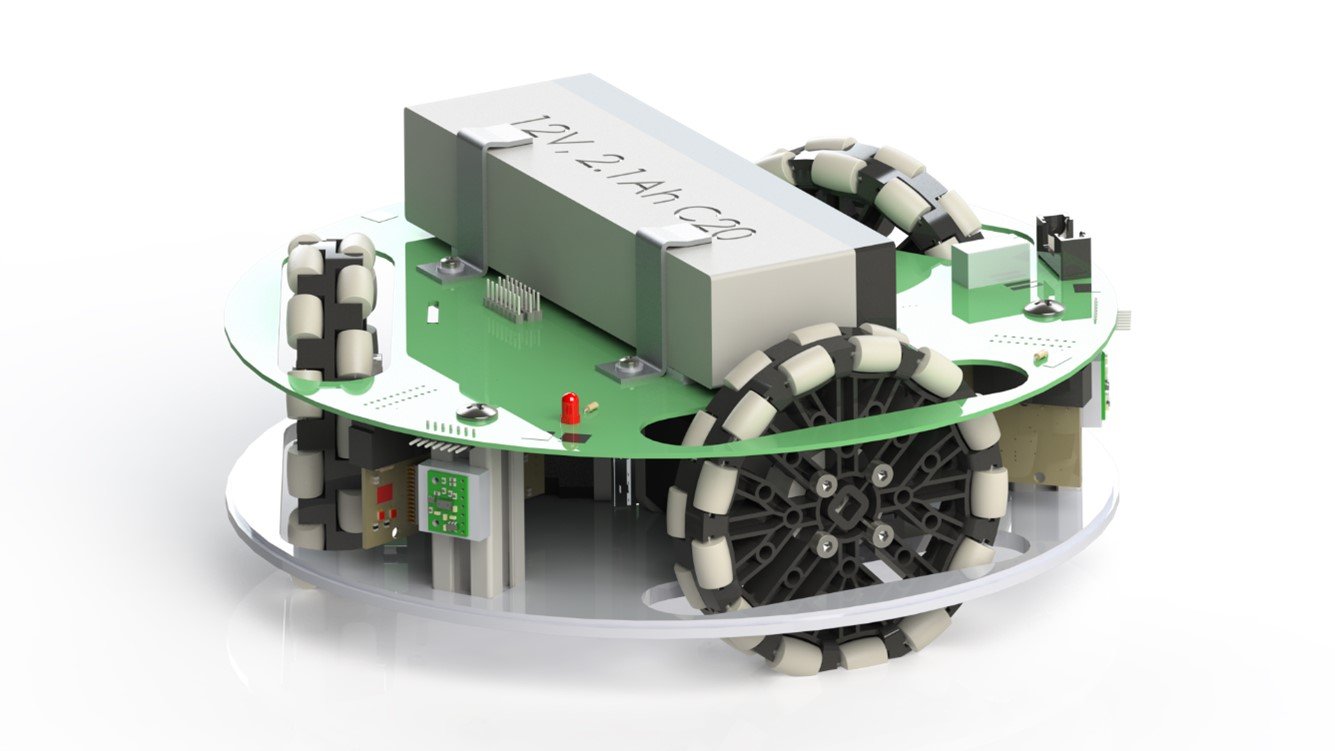
Photo à venirRendu 3D de la base robotique holonome, avec ses roues omnidirectionnelles et sa batterie 12 V

Projet d'école en équipe, ENSIBS

Base robotique holonome

Un robot rond monté sur des roues omnidirectionnelles, qui peut avancer dans n'importe quelle direction sans avoir à tourner. Des capteurs infrarouges détectent les obstacles pour qu'il se déplace tout seul.

Les moteurs pas à pas et les capteurs sont gérés par une carte STM32 Nucleo programmée en C. La carte électronique a été dessinée sous Eagle puis gravée à la CNC.

  • STM32 Nucleo
  • C
  • Capteurs infrarouges
  • Moteurs pas à pas
  • Eagle
  • CNC
  • SolidWorks
Photo à venirRobot mobile commandé par la voix

Projet d'école, ENSIBS

Robot mobile commandé par la voix

Un robot qui se déplace selon des ordres donnés à la voix. J'ai travaillé sur l'intégration des capteurs et des moteurs, la programmation des cartes, puis les tests jusqu'à ce que le robot réponde correctement.

  • STM32
  • ESP32
  • C
  • Capteurs
  • Moteurs
Photo à venirVoiture robot radiocommandée

Projet perso

Voiture robot radiocommandée

Une voiture pilotée à distance par une liaison radio, avec des sons joués par un petit lecteur MP3. J'ai dessiné et fait fabriquer la carte électronique au Fablab de l'école.

  • Arduino
  • ESP32
  • NRF24L01
  • DFPlayer Mini
  • EasyEDA
Photo à venirDétection de visage sur ESP32-CAM

Projet perso

Détection de visage sur ESP32-CAM

Une petite caméra à quelques euros qui envoie sa vidéo en direct sur le réseau et repère les visages, directement sur la carte.

  • ESP32-CAM
  • C++
  • Streaming vidéo
  • Vision
Photo à venirRaspberry Pi qui envoie des images à une IA

Projet perso

Caméra et IA générative sur Raspberry Pi

Un Raspberry Pi récupère l'image d'une caméra, l'envoie à une IA générative pour l'analyser, et affiche la réponse sur un écran.

  • Raspberry Pi 3B
  • Linux
  • Python
  • API Gemini
Photo à venirSurveillance à distance de l'imprimante 3D

Projet perso

Surveillance à distance de mon imprimante 3D

Un Raspberry Pi sert de serveur vidéo pour surveiller mes impressions depuis mon téléphone, où que je sois, avec un accès sécurisé à mon réseau.

  • Raspberry Pi
  • Linux
  • ustreamer
  • Tailscale
  • SSH
CompétencesEmbarqué, électronique, prototypage

Systèmes embarqués

Microcontrôleurs STM32, ESP32 et Arduino en C et C++, interfaçage de capteurs et d'actionneurs, VHDL

Micro-ordinateurs

Raspberry Pi sous Linux, ROS, vision par ordinateur

Électronique

Schématiques et routage de PCB (Eagle, EasyEDA), traitement du signal, MATLAB

Prototypage

SolidWorks, impression 3D, motorisation (moteurs pas à pas, drivers)

Langues

  • PortugaisLangue maternelle
  • FrançaisCourant
  • AnglaisB2
  • EspagnolB1
HobbysEn dehors des cours

Échecs

Licencié dans un club.

Guitare

Deux ans en école de musique.

Musculation

Depuis quatre ans.

Impression 3D

Une imprimante à la maison, que je surveille à distance avec un Raspberry Pi.